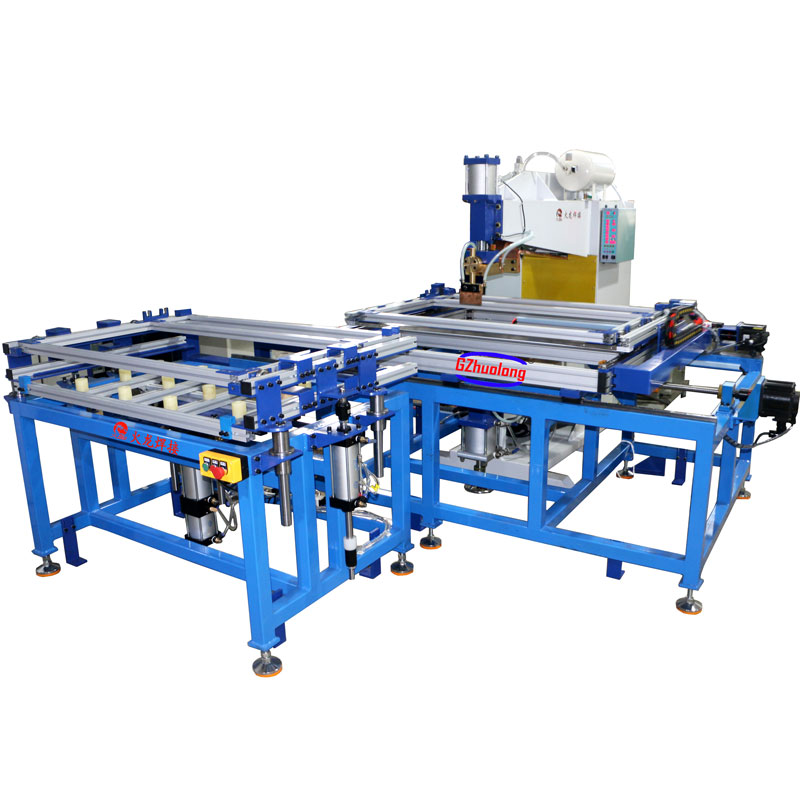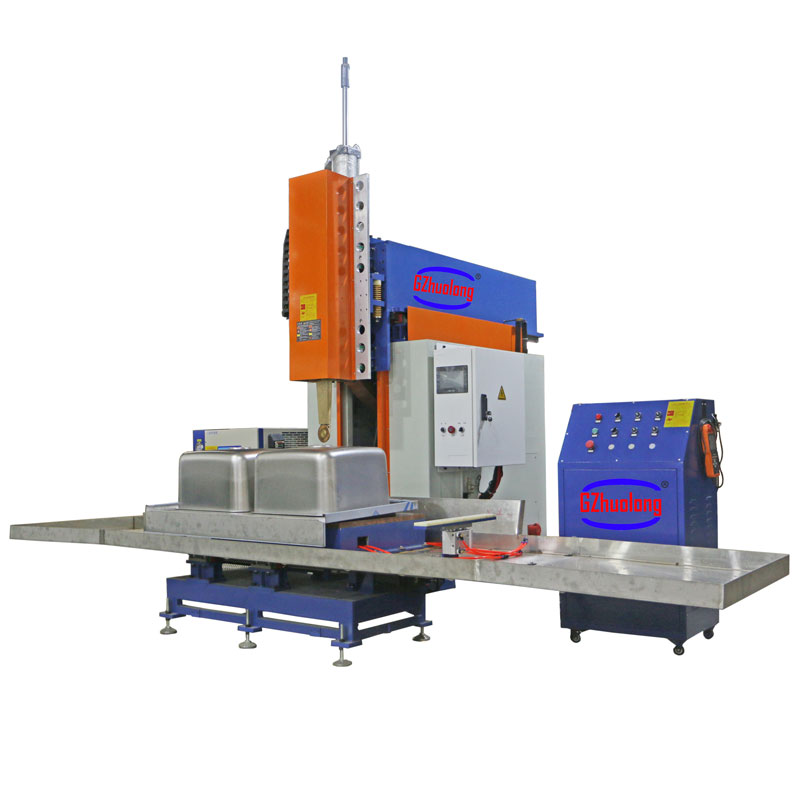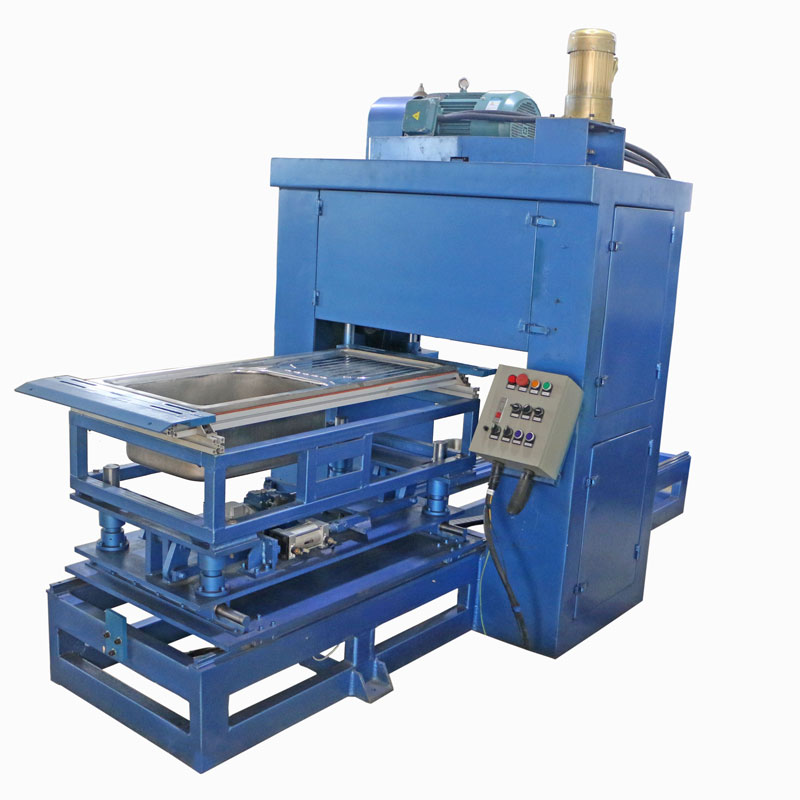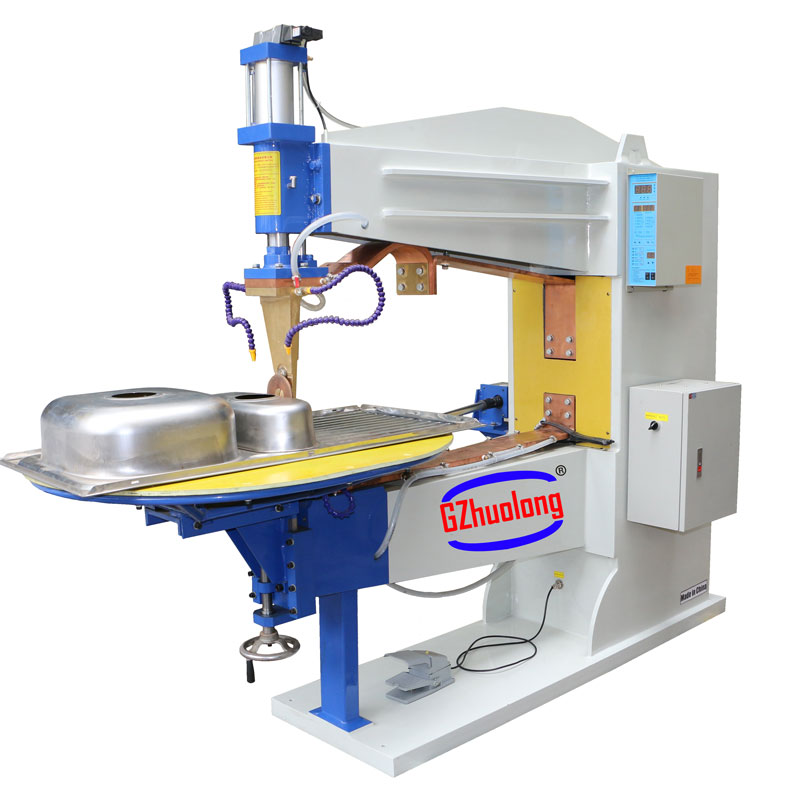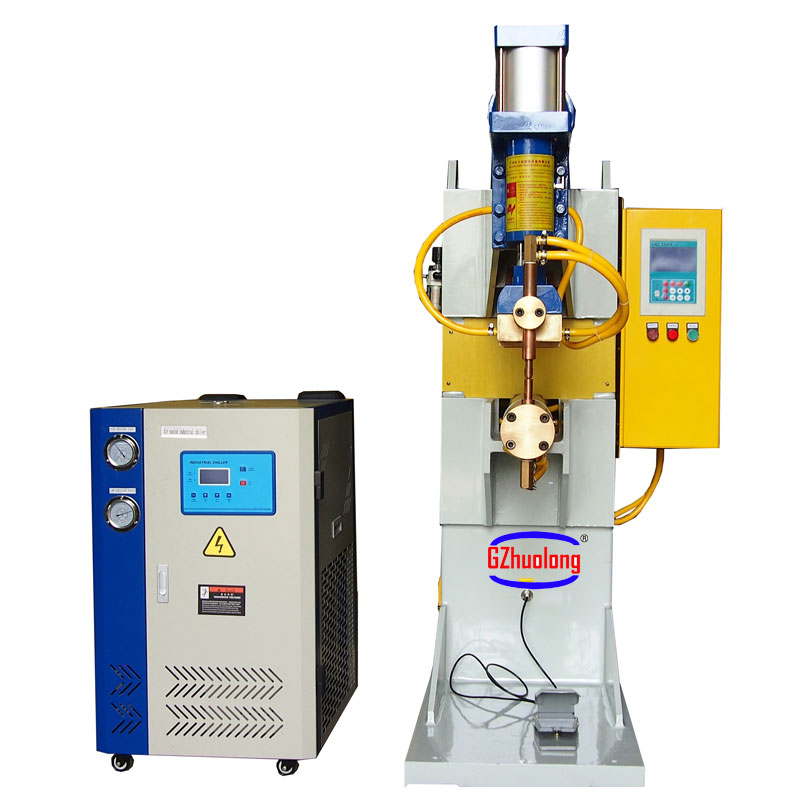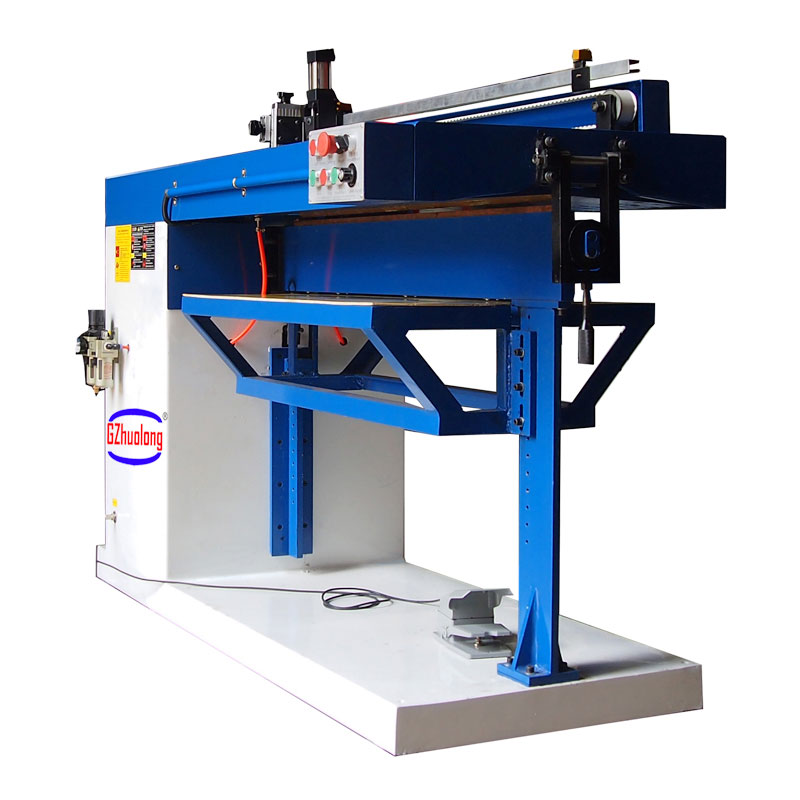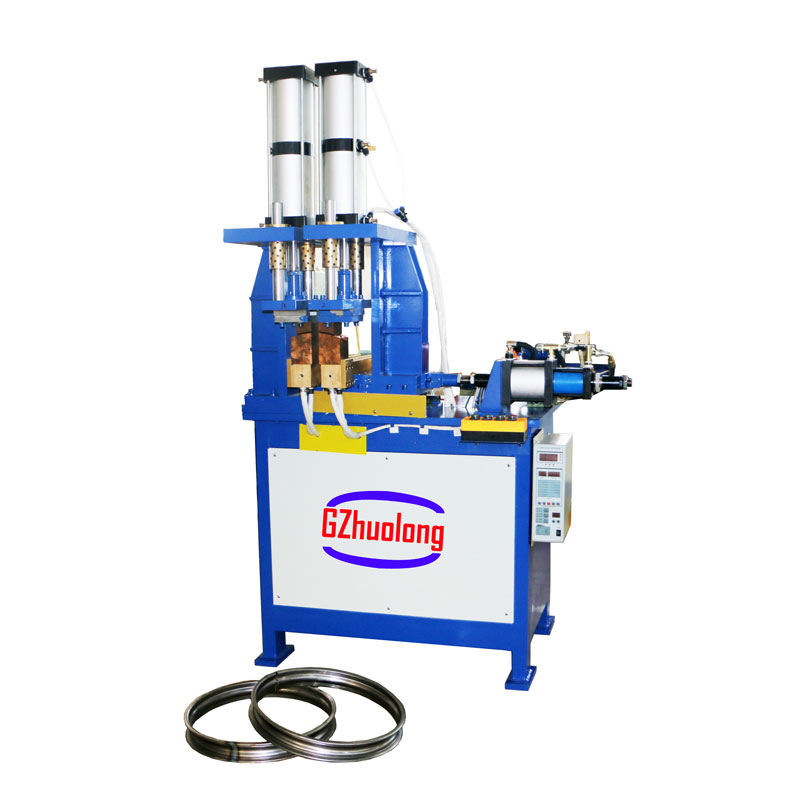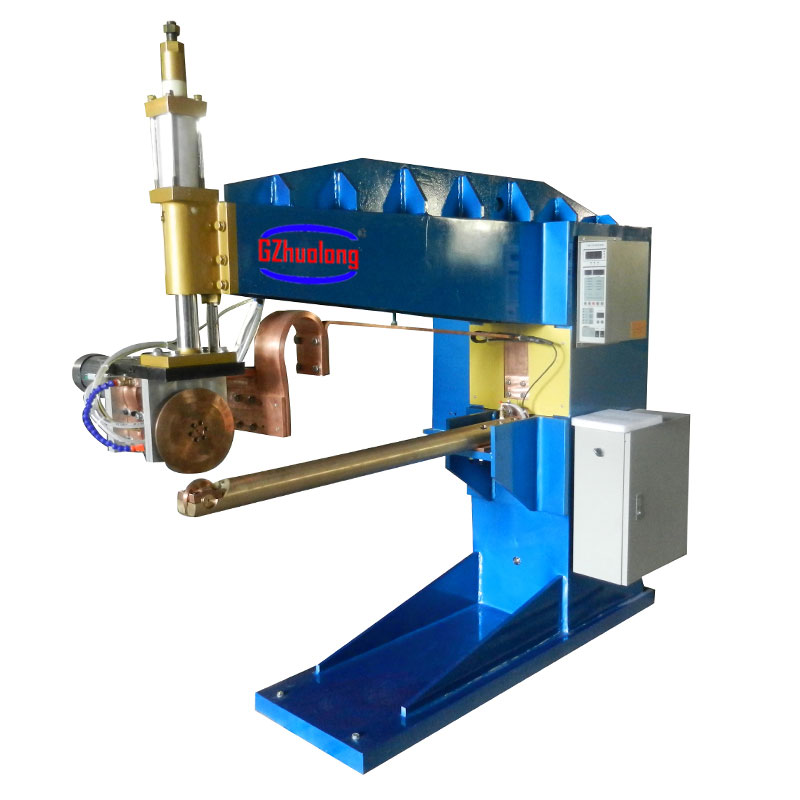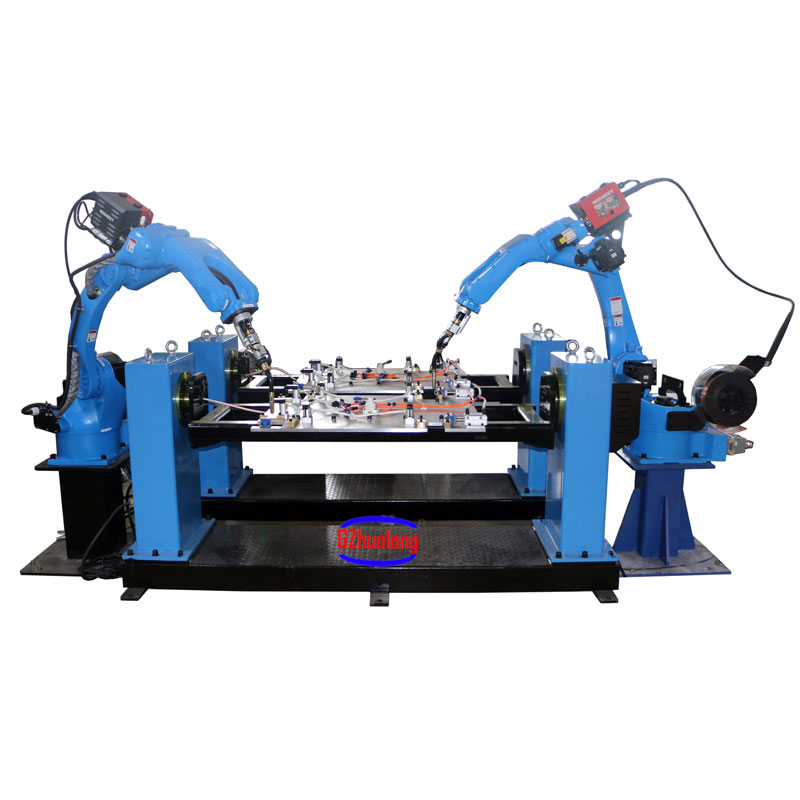

ওয়েল্ডিং রোবট প্রধানত দুটি অংশ নিয়ে গঠিত: রোবট এবং ঢালাই সরঞ্জাম।
আমাদের সাথে যোগাযোগ করুনওয়েল্ডিং রোবট প্রধানত দুটি অংশ নিয়ে গঠিত: রোবট এবং ঢালাই সরঞ্জাম। রোবটটি একটি রোবট বডি এবং একটি কন্ট্রোল ক্যাবিনেট (হার্ডওয়্যার এবং সফ্টওয়্যার) দ্বারা গঠিত। ঢালাই সরঞ্জাম, যেমন আর্ক এবং স্পট ওয়েল্ডিং, একটি ঢালাই শক্তির উৎস (নিয়ন্ত্রণ ব্যবস্থা সহ), তারের ফিডার (আর্ক ওয়েল্ডিং), ওয়েল্ডিং টর্চ (প্লায়ার) এবং অন্যান্য অংশ নিয়ে গঠিত।
আর্ক ওয়েল্ডিং রোবটগুলি প্রধানত গ্যাস ঢালযুক্ত ঢালাই পদ্ধতি ব্যবহার করে (এমএজি, এমআইজি, টিআইজি), এবং আর্ক ওয়েল্ডিংয়ের জন্য, রোবটে সামঞ্জস্যযোগ্য তরঙ্গরূপ সহ প্রচলিত থাইরিস্টর, ইনভার্টার, পালস বা নন-পালস পাওয়ার সাপ্লাই ইনস্টল করা যেতে পারে।
তারের ফিডার রোবটের বাহুতে বা বাইরে লাগানো যেতে পারে। ঢালাই টর্চ এবং তারের ফিডারের মধ্যে পায়ের পাতার মোজাবিশেষ ছোট করা হয়, যা তারের ফিডের স্থিতিশীলতা বজায় রাখতে সাহায্য করে।
ওয়েল্ডিং রোবটগুলি মূলত সীম জয়েনিং রোবট, যার বেশিরভাগের মধ্যে 6টি অক্ষ রয়েছে।
ইলেকট্রনিক প্রযুক্তি, কম্পিউটার প্রযুক্তি, সিএনসি এবং রোবোটিক্স, স্বয়ংক্রিয় ওয়েল্ডিং রোবটগুলির বিকাশের সাথে, যেহেতু তারা 1960 এর দশকে উত্পাদনে ব্যবহার করা শুরু হয়েছিল, তাদের প্রযুক্তি আরও বেশি উন্নত হয়েছে, প্রধানত নিম্নলিখিত সুবিধাগুলির কারণে:
1. স্থির করুন এবং ঢালাই গুণমান উন্নত করুন, এবং মান আকারে ঢালাই গুণমান প্রতিফলিত করুন।
2. শ্রম উৎপাদনশীলতা বৃদ্ধি।
3. শ্রমিকদের শ্রমের তীব্রতা বৃদ্ধি করুন এবং তাদের বিপজ্জনক পরিস্থিতিতে কাজ করার অনুমতি দিন।
4. কর্মচারী কাজের প্রযুক্তির প্রয়োজনীয়তা হ্রাস করে।
5. পণ্য পরিবর্তন এবং প্রতিস্থাপনের জন্য প্রস্তুতি চক্র, সেইসাথে সরঞ্জামগুলিতে সংশ্লিষ্ট বিনিয়োগ, সংক্ষিপ্ত করা হয়েছে।
অতএব, এটি জীবনের সর্বক্ষেত্রে ব্যাপকভাবে ব্যবহৃত হয়।
প্রধান পরামিতি:
| উল্লম্ব মাল্টি-জয়েন্ট রোবট | |||||||
| মডেল | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| ইনপুট ভোল্টেজ | 3 ফেজ 380V 50/60HZ | 3 ফেজ 380V 50/60HZ | 3 ফেজ 380V 50/60HZ | ||||
| শক্তি | 3KVA | 5KVA | 5KVA | ||||
| চলাফেরার স্বাধীনতা | 6 | 6 | 6 | ||||
| সর্বোচ্চ লোড | 10 কেজি | 20 কেজি | 10 কেজি | ||||
| ড্রাইভিং পরিসীমা এবং সর্বোচ্চ গতি | জে/জেটি | গতির পরিসর | সর্বোচ্চ গতি | গতির পরিসর | সর্বোচ্চ গতি | গতির পরিসর | সর্বোচ্চ গতি |
| 1 | ±167° | 169°/সে | ±167° | 169°/সে | ±167° | 169°/সে | |
| সাসপেনশন ±30° | সাসপেনশন ±30° | সাসপেনশন ±30° | |||||
| 2 | 0°-175° | 169°/সে | 0°-175° | 169°/সে | 0°-175° | 169°/সে | |
| 3 | +80°--150° | 169°/সে | +80°--150° | 169°/সে | +80°--150° | 169°/সে | |
| 4 | ±190° | 280°/সে | ±190° | 280°/সে | ±190° | 280°/সে | |
| 5 | -105°--130° | 240°/সে | -105°--130° | 240°/সে | -105°--130° | 240°/সে | |
| 6 | ±210° | 520°/সে | ±210° | 483°/সে | ±210° | 483°/সে | |
| মঞ্জুরিযোগ্য কব্জি লোড | জে/জেটি | শক্তির মুহূর্ত | জড়তার মুহূর্ত | শক্তির মুহূর্ত | জড়তার মুহূর্ত | শক্তির মুহূর্ত | জড়তার মুহূর্ত |
| 4 | 10.0 N মি | 0.25 কেজি㎡ | 48.0 N মি | 1.8 কেজি㎡ | 10.0 N মি | 0.25 কেজি㎡ | |
| 5 | 10.0 N মি | 0.25 কেজি㎡ | 48.0 N মি | 1.8 কেজি㎡ | 10.0 N মি | 0.25 কেজি㎡ | |
| 6 | 3 Nm | 0.05 কেজি㎡ | 28 Nm | 0.8 কেজি㎡ | 3 Nm | 0.05 কেজি㎡ | |
| ওজন | 170 কেজি | 285 কেজি | 290 কেজি | ||||
| রিপজিশনিং সঠিকতা | ±0.08 মিমি | ||||||
| নয়েজ লেভেল | <70dB(A) | ||||||